13 / 16
步进电机:步数与转动角度
在每圈 2048 步的模型中比较步数,计算四分之一圈与半圈,观察步进电机按序转动。
运行此实验 →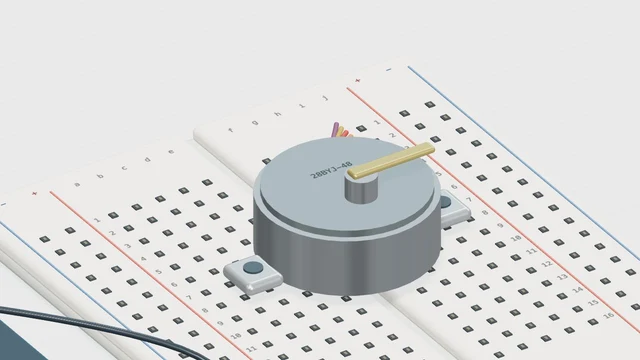
实验目标
将步数与角位移联系起来。
工作原理
本例假设每圈 2048 步,因此 512 步对应四分之一圈,即 90°。示意动画会按示例循环重复执行指令,并在每次移动后暂停。
动手试一试
- 打开此实验
- 先运行 512 步,再尝试 1024 步,比较一次运动序列中的转动角度。
接线
- D8, D10, D9, D11 — 驱动器输入序列
- External supply — 电机电源,不直接接 GPIO
示例代码
#include <Stepper.h>
Stepper wheel(2048, 8, 10, 9, 11);

void setup() {
  wheel.setSpeed(10);
}

void loop() {
  wheel.step(512);
  delay(1000);
}
检查理解
每圈 2048 步时,512 步转过多少角度?
查看答案
四分之一圈,也就是 90 度。2048 是本课程的模型设定,真实硬件需按电机与减速比核对。