12 / 16
舵机:设置 0° 到 180° 的目标角度
设置舵机目标角度,观察 0°、90° 和 180° 的位置,区分位置控制与直流电机调速。
运行此实验 →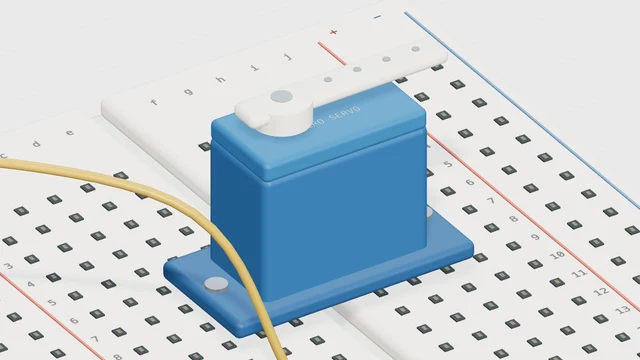
实验目标
使用目标角度,而不是转速。
工作原理
舵机指令表示目标位置,不同于直流电机的速度指令。示意臂移动到所选角度。实际行程、脉冲范围与电流取决于具体舵机。
动手试一试
- 打开此实验
- 先以 90° 运行,再选择 0° 和 180°,观察舵臂停在目标位置,而不是持续转动。
接线
- D9 — 舵机信号
- External 5V / GND — 合适电源与共地
示例代码
#include <Servo.h>
Servo arm;

void setup() {
  arm.attach(9);
}

void loop() {
  arm.write(90);
  delay(20);
}
检查理解
目标值 180 表示每分钟转 180 圈吗?
查看答案
不是。这里请求的是位置舵机的 180 度角度,不是 RPM,也不是连续旋转舵机的速度指令。