12 / 20
激光道闸
遮断光束,让舵机抬起条纹道闸。
运行此实验 →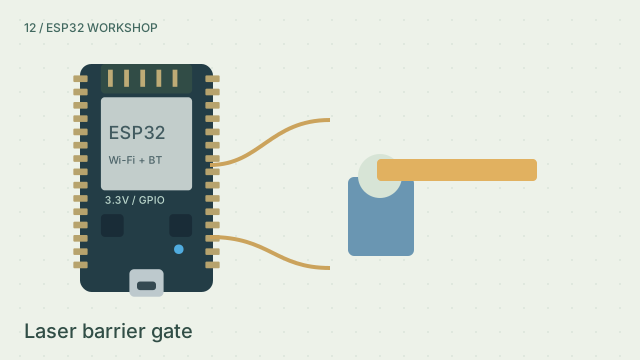
实验目标
遮断光束观察抬杆,再恢复光束。
工作原理
遮断光束,让舵机抬起条纹道闸。 由脉冲宽度表达的目标位置,而不是持续的电机转速。 此处为配套教学模型,硬件示例基于经典 ESP32 与 Arduino-ESP32 3.x;网络、声波、负载和机械运动均为简化演示。
动手试一试
- 打开此实验
- 遮断光束观察抬杆,再恢复光束。
接线
- GPIO 27 — 光束接收端,有光时为 LOW
- GPIO 18 — 舵机信号,单独合适供电
示例代码
#include <ESP32Servo.h>
Servo arm;
// Receiver LOW with beam present, HIGH when blocked. Verify your receiver.

void setup() {
  pinMode(27, INPUT_PULLUP);
  arm.setPeriodHertz(50); arm.attach(18, 500, 2400);
}

void loop() {
  bool blocked = digitalRead(27) == HIGH;
  arm.write(blocked ? 90 : 0);
  delay(20);
}
检查理解
舵机接收什么指令?
查看答案
由脉冲宽度表达的目标位置,而不是持续的电机转速。