19 / 20
超声波雷达
旋转距离传感器,按扫描角度绘出障碍物。
运行此实验 →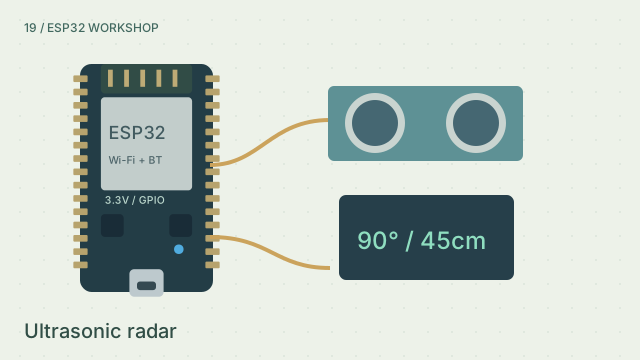
实验目标
设置目标方位,观察扫描线找到目标。
工作原理
旋转距离传感器,按扫描角度绘出障碍物。 不是。这是超声波扫描器,舵机角度与回波距离构成极坐标。 此处为配套教学模型,硬件示例基于经典 ESP32 与 Arduino-ESP32 3.x;网络、声波、负载和机械运动均为简化演示。
动手试一试
- 打开此实验
- 设置目标方位,观察扫描线找到目标。
接线
- GPIO 5 / 19 — 触发/回波
- GPIO 18 — 扫描舵机
示例代码
#include <ESP32Servo.h>
Servo scanner; int angle=0, direction=1;

void setup() {
  Serial.begin(115200);
  pinMode(5, OUTPUT); pinMode(19, INPUT);
  scanner.setPeriodHertz(50); scanner.attach(18, 500, 2400);
}

void loop() {
  scanner.write(angle); delay(30);
  digitalWrite(5, LOW); delayMicroseconds(2);
  digitalWrite(5, HIGH); delayMicroseconds(10);
  digitalWrite(5, LOW);
  unsigned long echo = pulseIn(19, HIGH, 30000);
  float cm = echo ? echo / 58.0f : -1;
  Serial.printf("%d,%.1f\n", angle, cm);
  angle += direction;
  if (angle >= 180 || angle <= 0) direction = -direction;
}
检查理解
这是无线电雷达吗?
查看答案
不是。这是超声波扫描器,舵机角度与回波距离构成极坐标。